-
天津市乐百家门业有限公司
主营:天津伸缩门,天津快速门,天津卷帘门,天津防火门,天津车牌识别,天津工业门,天津电动卷帘门
天津市乐百家门业有限公司
主营:天津伸缩门,天津快速门,天津卷帘门,天津防火门,天津车牌识别,天津工业门,天津电动卷帘门 9
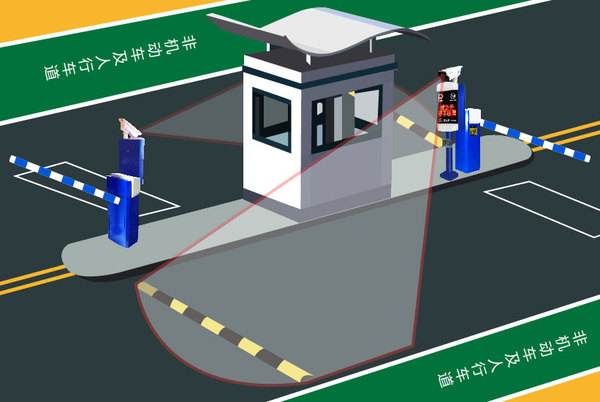
天津市乐百家门业有限公司主营项目:车库门、水晶卷帘门、电动卷帘门、防火卷帘门、防火门、钢制防火卷帘门、铁艺大门、伸缩门、电动门、工业门、铁艺围栏、欧式卷帘门等金属结构的加工安装与维修。
对输入的彩像进行灰度化处理:
彩像包含更多的信息,但是直接对彩像进行处理的话,系统的执行速度将会降低,储存空间也会变大。彩像的灰度化是图像处理的一种基本的方法,在模式识别领域得到广泛的运用,合理的灰度化将对图像信息的提取和后续处理有很大的帮助,能够节省储存空间,加快处理速度。
边缘检测的方法是考察图像的像素在某个领域内灰度的变化情况,标识数字图像中亮度变化明显的点。图像的边缘检测能够大幅度地减少数据量,并且剔除不相关的信息,保存图像重要的结构属性。在实际的图像分割中,往往只用到一阶和二阶导数进行边缘检测,虽然,在原理上,可以用更高阶的导数,但是,因为噪声的影响,在纯粹二阶导数操作中就会出现对噪声敏感的现象,三阶以上的导数信息往往失去了应用价值。此外,二阶导数还可以说明灰度突变的类型,在有些情况下,如灰度变化均匀的图像,只利用一阶导数可能找不到边界,此时二阶导数就能提供很有用的信息。为了减少二阶导数对噪声敏感,解决的办法是先对图像进行平滑滤波,消除部分噪声,再进行边缘检测。
车牌识别系统的基本工作原理及流程
车牌识别就是依次实现汽车图像的定位、字符分割、字符识别算法的过程。定位就是把图像从含有汽车和背景的图像中提取出来,其输入的是原始的汽车图像,输出是图像。
的字符分割就是通过对图像的预处理、几何校正等把字符从图像中分割出来,分成一个个独立的字符,其输入是定位后得到的图像,输出是经过预处理、几何校正等后得到的一组单个的字符图像,并得到各个字符的点阵数据。字符识别是依次从单个字符点阵数据中提取字符特征数据,并给出识别结果。
① 车辆检测跟踪模块
车辆检测跟踪模块主要对视频流进行分析,判断其中车辆的位置,对图像中的车辆进行跟踪,并在车辆位置时刻,记录该车辆的特写图片,由于加入了跟踪模块,系统能够很好地克服各种外界的干扰,使得到更加合理的识别结果,可以检测无牌车辆并输出结果。
② 定位模块
定位模块是一个十分重要的环节,是后续环节的基础,其准确性对整体系统性能的影响巨大。系统完全摒弃了以往的算法思路,实现了一种完全基于学习的多种特征融合的定位新算法,适用于各种复杂的背景环境和不同的摄像角度。
③ 矫正及精定位模块
由于受拍摄条件的限制,图像中的总不可避免存在一定的倾斜,需要一个矫正和精定位环节来进一步提高图像的质量,为切分和识别模块做准备。使用精心设计的快速图像处理滤波器,不仅计算快速,而且利用的是的整体信息,避免了局部噪声带来的影响。使用该算法的另一个优点就是通过对多个中间结果的分析还可以对进行精定位,进一步减少非区域的影响。
④ 切分模块
系统的切分模块利用了文字的灰度、颜色、边缘分布等各种特征,能较好地抑制周围其他噪声的影响,并能容忍一定倾斜角度的。这一算法有利于类似移动式稽查这种图像噪声较大的应用。
⑤ 车牌识别模块
在车牌识别系统中,通常采用多种识别模型相结合的方法来进行车牌识别,构建一种层次化的字符识别流程,可有效地提高字符识别的正确率。另一方面,在字符识别之前,使用计算机智能算法对字符图像进行前期处理,不仅可尽可能保留图像信息,而且可提高图像质量,提高相似字符的可区分性,**字符识别的可靠性。
⑥ 车牌识别结果决策模块
识别结果决策模块,具体地说,决策模块利用一个经过视野的过程留下的历史记录,对识别结果进行智能化的决策。其通过计算观测帧数、识别结果稳定性、轨迹稳定性、速度稳定性、平均可信度和相似度等度量值得到该的综合可信度评价,从而决定是继续跟踪该,还是输出识别结果,或是拒绝该结果。这种方法综合利用了所有帧的信息,减少了以往基于单幅图像的识别算法所带来的偶然性错误,大大提高了系统的识别率和识别结果的正确性和可靠性。
⑦ 跟踪模块
跟踪模块记录下车辆行驶过程中每一帧中该车的位置以及外观、识别结果、可信度等各种历史信息。由于跟踪模块采用了具有一定容错能力的运动模型和更新模型,使得那些被短时间遮挡或瞬间模糊的仍能被正确地跟踪和预测,终只输出一个识别结果。
车牌识别系统原理图
车牌识别云台摄像机通过光抑制屏蔽,电子快门调节,宽动态功能等来实现抓拍:
强光屏蔽:在低照度彩色摄像机的基础上,通过软件的功能,把图像中亮的部分遮挡。在交通监控中,一般可将大灯的强光遮挡,从而将较清晰的抓拍下来。但是这款摄像机的缺点就是软件分辨不清,对于图像亮部分界定不清,有可能将号码也遮挡,同时无法处理高速运动物体的抓拍。目前国产摄像机在强光屏蔽方面做的比较多,效果各方反映不一。
可调电子快门:对于高速运动的物体抓拍(高速公路上的汽车车速一般都在70KM/小时以上),可以通过降低电子快门速度来实现清晰抓拍,一般都是通过手动方式调整。但是这种方式的问题就是白天、晚上的照度不一样,必需设置2个快门速度来分别适应白天和晚上的监控。
宽动态功能:这是解决车灯对于抓拍影响的的办法,宽动态早是松下公司提出来的。当背景光过亮时,普通摄像机无法很好的解决明暗图像的显示问题。
作为智能交通领域确定车辆身份的重要手段,车牌识别技术为实现交通的智能管理发挥了很大作用,在各项工作中都有车牌识别技术的渗透。
号码识别
为了进行车牌识别,需要以下几个基本的步骤:
1)牌照定位,定位图片中的牌照位置;
2)牌照字符分割,把牌照中的字符分割出来;
3)牌照字符识别,把分割好的字符进行识别,终组成牌照号码。
车牌识别过程中,牌照颜色的识别依据算法不同,可能在上述不同步骤实现,通常与车牌识别互相配合、互相验证。
1)牌照定位
自然环境下,汽车图像背景复杂、光照不均匀,如何在自然背景中准确地确定牌照区域是整个识别过程的关键。首先对采集到的视频图像进行大范围相关搜索,找到符合汽照特征的若干区域作为候选区,然后对这些侯选区域做进一步分析、评判,后选定一个的区域作为牌照区域,并将其从图像中分离出来。
2)牌照字符分割
完成牌照区域的定位后,再将牌照区域分割成单个字符,然后进行识别。字符分割一般采用垂直投影法。由于字符在垂直方向上的投影必然在字符间或字符内的间隙处取得局部小值的附近,并且这个位置应满足牌照的字符书写格式、字符、尺寸限制和一些其他条件。利用垂直投影法对复杂环境下的汽车图像中的字符分割有较好的效果。
3)牌照字符识别方法主要有基于模板匹配算法和基于人工神经网络算法。基于模板匹配算法首先将分割后的字符二值化并将其尺寸大小缩放为字符数据库中模板的大小,然后与所有的模板进行匹配,选择匹配作为结果。基于人工神经网络的算法有两种:一种是先对字符进行特征提取,然后用所获得特征来训练神经网络分配器;另一种方法是直接把图像输入网络,由网络自动实现特征提取直至识别出结果。
实际应用中,车牌识别系统的识别率还与牌照质量和拍摄质量密切相关。牌照质量会受到各种因素的影响,如生锈、污损、油漆剥落、字体褪色、牌照被遮挡、牌照倾斜、高亮反光、多牌照、**等等;实际拍摄过程也会受到环境亮度、拍摄方式、车辆速度等等因素的影响。这些影响因素不同程度上降低了车牌识别的识别率,也正是车牌识别系统的困难和挑战所在。为了提高识别率,除了不断地完善识别算法还应该想办法克服各种光照条件,使采集到的图像利于识别。
我们以“质量求生存,信誉求发展”,本着同等产品比质量,同等质量比价格,同等价格比服务作为宗旨来满足广大客户的需求,的材料与丰富的经验相结合,产品不仅外观美丽大方而且经久耐用,深得广大客户的推崇。


