-
天津市乐百家门业有限公司
主营:天津伸缩门,天津快速门,天津卷帘门,天津防火门,天津车牌识别,天津工业门,天津电动卷帘门
天津市乐百家门业有限公司
主营:天津伸缩门,天津快速门,天津卷帘门,天津防火门,天津车牌识别,天津工业门,天津电动卷帘门 9

天津市乐百家门业有限公司是一家集研发、设计、生产、销售、安装和个性化整体解决方案于一体的厂家,是天津地区的门窗销售公司。
Sobel边缘检测算子
Sobel算子是根据邻域像素与当前像素的距离有不同的权值,强调中心像素的对边邻域像素对其的影响,而消弱4个对角近邻像素的作用。图像中每一个像素点都用这两个核做卷积,一个卷积核对图像垂直边缘响应,而另一个则对水平边缘响应,取两个卷积之中的值作为该像素点的输出值。这样使得Sobel算子对噪声有抑制作用,因此不会出现很多孤立的边缘像素点,不过Sobel算子对边缘的定位不是很,图像的边界宽度往往不止一个像素,不适合对边缘定位准确性要求很高的应用。与Prewitt相似,Sobel算子也是通过像素平均来实现的,也有一定的抗噪能力。值得注意的是它们都不是各向同性的,所以它们检测出来的边缘并不是完全连通的,会有一定程度的断开。
Sobel边缘检测还有另外一种形式,称为Isotropic Sobel算子,该算子具有各向同性的特征,利用加权平均算子,权值反比于邻点与中心点的距离,当沿着不同方向检测边缘时梯度幅度一致, 因此它的位置加权系数更准确,在检测不同方向上的边缘时梯度的幅度一致,但速度较一般Sobel算子要慢一些。 用于边缘检测的算子很多,常用的还有Laplacian边缘检测算子、Canny边缘检测算子等。
车辆检测
车辆检测可以采用埋地线圈检测、红外检测、检测技术、视频检测等多种方式。采用视频检测可以避免破坏路面、不必附加外部检测设备、不需矫正触发位置、节省开支,而且更适合移动式、便携式应用的要求。
系统进行视频车辆检测,需要具备很高的处理速度并采用的算法,在基本不丢帧的情况下实现图像采集、处理。若处理速度慢,则导致丢帧,使系统无法检测到行驶速度较快的车辆,同时也难以**在有利于识别的位置开始识别处理,影响系统识别率。因此,将视频车辆检测与牌照自动识别相结合具备一定的技术难度。
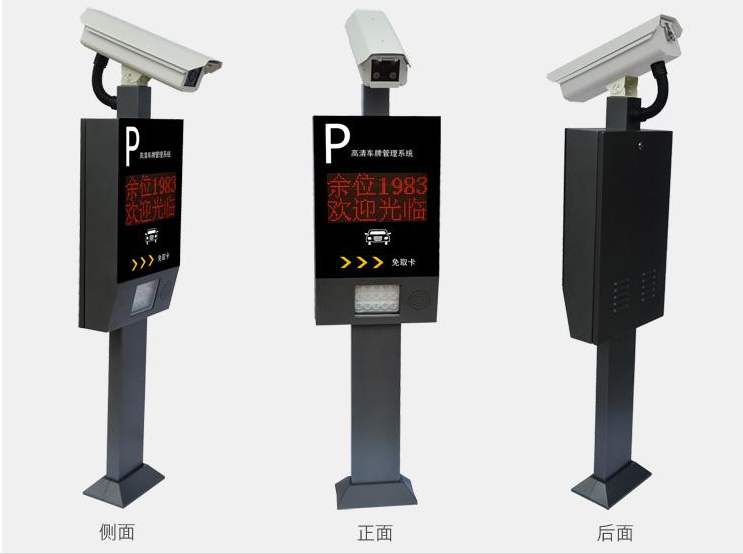
车牌识别系统原理图
车牌识别云台摄像机通过光抑制屏蔽,电子快门调节,宽动态功能等来实现抓拍:
强光屏蔽:在低照度彩色摄像机的基础上,通过软件的功能,把图像中亮的部分遮挡。在交通监控中,一般可将大灯的强光遮挡,从而将较清晰的抓拍下来。但是这款摄像机的缺点就是软件分辨不清,对于图像亮部分界定不清,有可能将号码也遮挡,同时无法处理高速运动物体的抓拍。目前国产摄像机在强光屏蔽方面做的比较多,效果各方反映不一。
可调电子快门:对于高速运动的物体抓拍(高速公路上的汽车车速一般都在70KM/小时以上),可以通过降低电子快门速度来实现清晰抓拍,一般都是通过手动方式调整。但是这种方式的问题就是白天、晚上的照度不一样,必需设置2个快门速度来分别适应白天和晚上的监控。
宽动态功能:这是解决车灯对于抓拍影响的的办法,宽动态早是松下公司提出来的。当背景光过亮时,普通摄像机无法很好的解决明暗图像的显示问题。
作为智能交通领域确定车辆身份的重要手段,车牌识别技术为实现交通的智能管理发挥了很大作用,在各项工作中都有车牌识别技术的渗透。
对边缘检测后的灰度图进行二值化处理
图像经过边缘检测之后,上的字符及边缘信息会**出来,同时,其他非字符和非边框的边缘纹理特征也**了出来,为了减少噪声的影响,需要对图像进行二值化处理,二值化是对图像进行阈值化的一种类型。根据阈值的选取情况,二值化的方法可分为全局阈值法、动态阈值法和局部阈值法,我们用类间方差法(也称Otsu算法)进行阈值化,来剔除一些梯度值较小的像素,减少需要查找的范围,二值化处理后图像的像素值为0或者255。
我们本着随叫随到的原则,对客户进行细致周到的服务(进行全面的维修与保养)已经成为客户实际生活服务中不可缺少的一部分。客户对产品及服务的需求是推动我们生存与发展的原动力,我们会始终以真诚的服务为客户提供大的帮助!